X903
X1 -BLAIKIE TRANSFORM OF X2
James Blaikie (1847-1929) proposed the following problem. Let O be any point in the plane of triangle ABC , and let any straight line g through O meet BC in P , CA in Q , AB in R; then, if points P' , Q' , R' be taken on the line so that PO = OP' , QO = OQ' , RO = OR' . Prove that AP' , BQ' , CR' concur.
5, 6, 7
3, 4, 5
Kepler
Kimberling
< A B C >: Reference Triangle △ABC
[ A B ]: Sideline AB (Base c = 1) [ B C ]: Sideline BC (Side a) [ C A ]: Sideline CA (Side b) { 2, 45 }: Central Line L(2, 45) { 86, 99 }: Central Line L(86, 99) { 7, 528 }: Central Line L(7, 528) { 75, 537 }: Central Line L(75, 537) { 27, 648 }: Central Line L(27, 648) { 320, 519 }: Central Line L(320, 519)
A = Vertex A (0.0000, 0.0000) B = Vertex B (1.0000, 0.0000) C = Vertex C (0.6122, 0.5999) X_902 = CROSSPOINT OF X(6) AND X(106) (1.2500, 1.2247) X_2 = CENTROID (0.5374, 0.2000) X_45 = -BETH CONJUGATE OF X(1) (0.5418, 0.1981) X_86 = CEVAPOINT OF INCENTER AND CENTROID (0.5534, 0.2171) X_99 = STEINER POINT (0.1109, 0.4322) X_7 = GERGONNE POINT (0.5903, 0.2769) X_528 = DIRECTION OF VECTOR AX + BX + CX, where X = X(11) (1.0237, -0.1286) X_75 = ISOTOMIC CONJUGATE OF INCENTER (0.4988, 0.1682) X_537 = DIRECTION OF VECTOR AX + BX + CX, where X = X(38) (-0.0190, 0.3866) X_27 = CEVAPOINT OF ORTHOCENTER AND CLAWSON CENTER (0.6182, 0.4112) X_648 = TRILINEAR POLE OF EULER LINE (0.4563, 0.5855) X_320 = ISOTOMIC CONJUGATE OF X(80) (-2.6735, -3.5993) X_519 = ISOGONAL CONJUGATE OF X(106) (0.9566, 0.6107) X_903 = -BLAIKIE TRANSFORM OF X(2) (1.0000, 0.0000)
A
B
C
X902
X2
X45
X86
X99
X7
X528
X75
X537
X27
X648
X320
X519
X903
(a, b, c) = (5, 6, 7) | AB = 1
< A B C >: Reference Triangle △ABC
[ A B ]: Sideline AB (Base c = 1) [ B C ]: Sideline BC (Side a) [ C A ]: Sideline CA (Side b) { 2, 45 }: Central Line L(2, 45) { 86, 99 }: Central Line L(86, 99) { 7, 528 }: Central Line L(7, 528) { 75, 537 }: Central Line L(75, 537) { 320, 519 }: Central Line L(320, 519) { 335, 536 }: Central Line L(335, 536)
A = Vertex A (0.0000, 0.0000) B = Vertex B (1.0000, 0.0000) C = Vertex C (0.6400, 0.4800) X_902 = CROSSPOINT OF X(6) AND X(106) (1.0000, 0.7500) X_2 = CENTROID (0.5467, 0.1600) X_45 = -BETH CONJUGATE OF X(1) (0.5565, 0.1565) X_86 = CEVAPOINT OF INCENTER AND CENTROID (0.5711, 0.1809) X_99 = STEINER POINT (0.1511, 0.3581) X_7 = GERGONNE POINT (0.6218, 0.2618) X_528 = DIRECTION OF VECTOR AX + BX + CX, where X = X(11) (1.0194, -0.1673) X_75 = ISOTOMIC CONJUGATE OF INCENTER (0.4826, 0.1226) X_537 = DIRECTION OF VECTOR AX + BX + CX, where X = X(38) (-0.0129, 0.2925) X_320 = ISOTOMIC CONJUGATE OF X(80) (-1.5600, -1.9200) X_519 = ISOGONAL CONJUGATE OF X(106) (1.0067, 0.5050) X_335 = ISOTOMIC CONJUGATE OF X(239) (1.0641, 0.0374) X_536 = DIRECTION OF VECTOR AX + BX + CX, where X = X(37) (0.0502, -0.1300) X_903 = -BLAIKIE TRANSFORM OF X(2) (1.0000, 0.0000)
A
B
C
X902
X2
X45
X86
X99
X7
X528
X75
X537
X320
X519
X335
X536
X903
(a, b, c) = (3, 4, 5) | AB = 1
< A B C >: Reference Triangle △ABC
[ A B ]: Sideline AB (Base c = 1) [ B C ]: Sideline BC (Side a) [ C A ]: Sideline CA (Side b) { 2, 45 }: Central Line L(2, 45) { 86, 99 }: Central Line L(86, 99) { 7, 528 }: Central Line L(7, 528) { 75, 537 }: Central Line L(75, 537) { 320, 519 }: Central Line L(320, 519) { 335, 536 }: Central Line L(335, 536)
A = Vertex A (0.0000, 0.0000) B = Vertex B (1.0000, 0.0000) C = Vertex C (0.6180, 0.4859) X_902 = CROSSPOINT OF X(6) AND X(106) (0.9511, 0.8099) X_2 = CENTROID (0.5393, 0.1620) X_45 = -BETH CONJUGATE OF X(1) (0.5474, 0.1580) X_86 = CEVAPOINT OF INCENTER AND CENTROID (0.5599, 0.1831) X_99 = STEINER POINT (0.1910, 0.3931) X_7 = GERGONNE POINT (0.6026, 0.2652) X_528 = DIRECTION OF VECTOR AX + BX + CX, where X = X(11) (0.9712, -0.2176) X_75 = ISOTOMIC CONJUGATE OF INCENTER (0.4859, 0.1249) X_537 = DIRECTION OF VECTOR AX + BX + CX, where X = X(38) (-0.0031, 0.3527) X_320 = ISOTOMIC CONJUGATE OF X(80) (-1.4042, -2.1471) X_519 = ISOGONAL CONJUGATE OF X(106) (0.9672, 0.5460) X_335 = ISOTOMIC CONJUGATE OF X(239) (1.0000, 0.0000) X_536 = DIRECTION OF VECTOR AX + BX + CX, where X = X(37) (0.0667, -0.1655) X_903 = -BLAIKIE TRANSFORM OF X(2) (0.9465, -0.0371)
A
B
C
X902
X2
X45
X86
X99
X7
X528
X75
X537
X320
X519
X335
X536
X903
Kepler (1, √φ, φ) | AB = 1
< A B C >: Reference Triangle △ABC
[ A B ]: Sideline AB (Base c = 1) [ B C ]: Sideline BC (Side a) [ C A ]: Sideline CA (Side b) { 2, 45 }: Central Line L(2, 45) { 86, 99 }: Central Line L(86, 99) { 7, 528 }: Central Line L(7, 528) { 75, 537 }: Central Line L(75, 537) { 27, 648 }: Central Line L(27, 648) { 320, 519 }: Central Line L(320, 519)
A = Vertex A (0.0000, 0.0000) B = Vertex B (1.0000, 0.0000) C = Vertex C (0.6331, 0.2801) X_902 = CROSSPOINT OF X(6) AND X(106) (0.7729, 0.3671) X_2 = CENTROID (0.5444, 0.0934) X_45 = -BETH CONJUGATE OF X(1) (0.5647, 0.0872) X_86 = CEVAPOINT OF INCENTER AND CENTROID (0.5757, 0.1133) X_99 = STEINER POINT (0.2513, 0.2387) X_7 = GERGONNE POINT (0.6288, 0.2114) X_528 = DIRECTION OF VECTOR AX + BX + CX, where X = X(11) (1.0629, -0.3086) X_75 = ISOTOMIC CONJUGATE OF INCENTER (0.4506, 0.0607) X_537 = DIRECTION OF VECTOR AX + BX + CX, where X = X(38) (-0.1015, 0.2082) X_27 = CEVAPOINT OF ORTHOCENTER AND CLAWSON CENTER (0.6002, 0.5565) X_648 = TRILINEAR POLE OF EULER LINE (0.7616, 0.2752) X_320 = ISOTOMIC CONJUGATE OF X(80) (-0.5706, -0.8023) X_519 = ISOGONAL CONJUGATE OF X(106) (1.1273, 0.3944) X_903 = -BLAIKIE TRANSFORM OF X(2) (0.9340, -0.0252)
A
B
C
X902
X2
X45
X86
X99
X7
X528
X75
X537
X27
X648
X320
X519
X903
Kimberling (6, 9, 13) | AB = 1
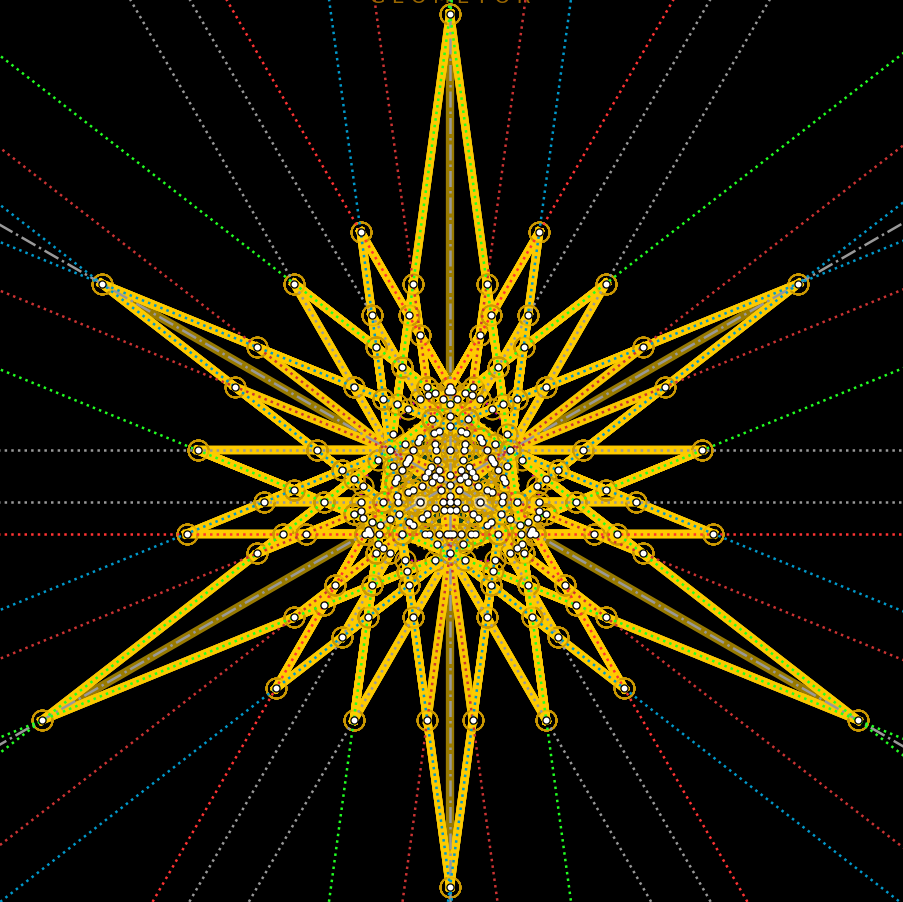
X903 (X1 -BLAIKIE TRANSFORM OF X2 ) constructed on acute reference triangle \((a, b, c) = (5, 6, 7)\) with unit baseline AB = \(1\) .
Trilinears: \(bc/(b + c - 2a) : ca/(c + a - 2b) : ab/(a + b - 2c) : :\)
Barycentrics: \(1/(b + c - 2a) : 1/(c + a - 2b) : 1/(a + b - 2c)\) (
Darij Grinberg , 12/28/02)
Search Value (6, 9, 13): \(0.781704235605\)
X903
▸ Incident Central Lines12 lines
{2 45 7 528 27 648 75 537 86 99 310 670 320 519 335 536 350 889 527 666 675 901 812 1022
▸ Functional Relations15 relations
X903 i in Xj for these (i,j): (2 1086 190 2
X903 isogonal conjugate of X902
X903 isotomic conjugate of X519
X903 complement of X17487
X903 i -cross conjugate of Xj for these (i,j): (320 86 519 2
X903 X190
X903 anticomplement of X4370
X903 X1086
X903 X2 A , B , C ,X2 X7
X903 trilinear pole of line X2 X514
X903 trilinear polar of X8756 (line X4120 X_4895)
X903 X19 isoconjugate of X22356
X903 X48 8756
X903 crossdifference of PU(99)
X903 X1017 X1960
Notes
Darij Grinberg introduces the term Blaikie point of :g:`O <O>` and g for the point Z of concurrence. If
O =\(x : y : z\) and g = [\(k : l : m\) ] (barycentric coordinates),
then Z has first barycentric 1/[k(y-z) - (ly-mz)]. Given a point S =\(u : v : w\) , Grinberg then defines the S-Blaikie transform of :g:`O <O*>` as the Blaikie point of O and OS. The first barycentric of Z can be written as
1/[yw(y+x) + zv(z+x) - yz(2u+v+w)].